
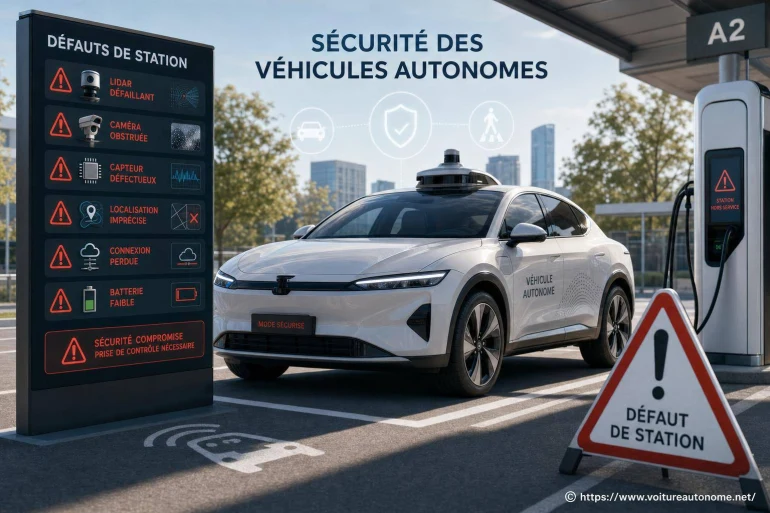
Défauts de station : quels risques pour la sécurité des véhicules autonomes ?
- Défauts de station : sécurité des véhicules autonomes
- Les Voitures Autonomes Peuvent-Elles être Trompées par des Défauts de Station
- Des scénarios de risque très concrets
- Pourquoi l'infrastructure compte autant que les capteurs ?
- Les limites de la cartographie et de la conduite prédictive
- Responsabilité : qui répond d'un incident lié au stationnement ?
- Réduire le risque : gestes urbains et décisions embarquées
- Vers des véhicules capables de mieux gérer l'incertitude
Une voiture autonome ne lit pas une rue comme un conducteur humain : elle l'interprète à partir de caméras, radars, lidars, cartes et règles de circulation codées. Un défaut de stationnement, qu'il s'agisse d'un véhicule garé en double file, d'une place mal matérialisée ou d'un arrêt imprévu, peut donc créer une situation ambiguë. La sécurité dépend alors de la capacité du véhicule à détecter l'obstacle, comprendre son contexte et choisir une manœuvre prudente.
Le risque ne vient pas uniquement d'une collision. Un arrêt brusque, un contournement mal anticipé, une voie temporairement bloquée ou la présence d'un piéton masqué derrière un véhicule stationné peuvent suffire à mettre le système sous pression. Dans ces scènes ordinaires, souvent banales pour un humain, la conduite automatisée doit composer avec des informations incomplètes.
Défauts de station : sécurité des véhicules autonomes
Les défauts de station recouvrent les situations où l'espace réservé à l'arrêt ou au stationnement devient imprécis, encombré ou dangereux. Cela peut être une voiture arrêtée hors emplacement, un camion de livraison empiétant sur la chaussée, un marquage effacé, une borne placée trop près d'une trajectoire ou un véhicule garé de manière à cacher un passage piéton.
Pour une voiture autonome, l'enjeu n'est pas seulement de « voir » l'objet. Elle doit déterminer s'il est immobile, si une portière peut s'ouvrir, si un passager risque de traverser, si elle peut le dépasser légalement et si la voie opposée est libre. Ce raisonnement doit être effectué en quelques secondes, dans un environnement qui peut changer brusquement.
La difficulté augmente dans les rues étroites, devant les écoles, aux abords des arrêts de transport collectif et dans les zones de livraison. Ces lieux concentrent des manœuvres imprévues : marche arrière, ouverture de portière, traversée hors passage protégé, deux-roues qui se faufilent. La voiture autonome doit alors adopter une conduite défensive, même lorsque le code de la route autorise théoriquement la progression.
Les Voitures Autonomes Peuvent-Elles être Trompées par des Défauts de Station
Oui, certains défauts de station peuvent perturber l'interprétation d'une voiture autonome, surtout lorsqu'ils créent une scène rare, contradictoire ou temporaire. Le terme « trompée » ne signifie pas forcément que le système ne détecte rien : il peut identifier correctement un véhicule, mais hésiter sur l'action sûre à entreprendre.
Un véhicule arrêté avec ses feux de détresse, par exemple, peut être une voiture en panne, un véhicule de livraison, un taxi qui dépose un passager ou un conducteur attendant quelques minutes. Pour un humain, le contexte se déduit souvent de détails subtils. Pour une machine, ces indices doivent être détectés, recoupés et traduits en décision de conduite.
Masquage visuel
Une camionnette garée peut dissimuler un enfant, un cycliste ou une portière en mouvement. Le véhicule autonome doit ralentir avant même qu'un danger soit visible.
Marquage ambigu
Une ligne au sol effacée ou une place improvisée brouille la limite entre zone de circulation, arrêt autorisé et stationnement interdit.
Obstacle temporaire
Un véhicule de livraison impose parfois un franchissement de ligne ou une attente. La décision dépend de la visibilité et des règles locales.
Comportement imprévisible
Une portière, un passager ou un conducteur qui repart soudainement modifie la trajectoire sûre à la dernière seconde.
Les capteurs ont chacun leurs forces et leurs limites. Les caméras reconnaissent couleurs, panneaux et marquages, mais peuvent être gênées par un contre-jour ou des salissures. Les radars mesurent bien les mouvements et certaines distances, tandis que les lidars reconstruisent finement les volumes ; aucun capteur, pris isolément, ne comprend à lui seul l'intention d'un piéton ou d'un automobiliste.
La bonne réaction face à l'incertitude n'est pas de deviner vite : c'est de réduire l'allure, garder une marge et renoncer à une manœuvre lorsque la scène reste ambiguë.
À ne pas rater également
Des scénarios de risque très concrets
Le danger apparaît souvent dans une succession d'événements modestes. Une voiture est garée en double file. Le véhicule autonome la détecte et se décale pour la contourner. À ce moment, un scooter arrive par l'arrière, tandis qu'un piéton surgit entre les véhicules. La manœuvre ne dépend plus d'un seul obstacle : elle devient une négociation de trajectoires avec plusieurs usagers.
Autre cas fréquent : le stationnement en épi près d'une voie active. Un véhicule peut reculer lentement, avec une visibilité réduite. Les capteurs de la voiture autonome peuvent repérer son mouvement, mais l'anticipation reste essentielle, car le conducteur humain peut s'arrêter, repartir ou accélérer de façon irrégulière.
Les zones de prise en charge sont aussi sensibles. Devant une gare, un hôtel ou un établissement de soins, les arrêts de courte durée multiplient les ouvertures de portières et les traversées imprévues. La voiture autonome doit distinguer une place libre d'une zone où une personne descend d'un véhicule, parfois cachée par la carrosserie.
| Situation | Risque principal | Réaction prudente attendue |
|---|---|---|
| Double file | Contournement avec visibilité réduite | Ralentir, vérifier la voie opposée et renoncer si l'espace est insuffisant |
| Portière ouverte | Obstacle soudain sur la trajectoire | Conserver une distance latérale et anticiper les mouvements des occupants |
| Véhicule en marche arrière | Conflit de trajectoire | Réduire l'allure et laisser une marge de freinage |
| Marquage dégradé | Mauvaise compréhension de la zone | Recouper avec la signalisation, la cartographie et les autres capteurs |
Pourquoi l'infrastructure compte autant que les capteurs ?
La sécurité des véhicules autonomes ne repose pas seulement sur le logiciel embarqué. Une infrastructure lisible réduit les situations ambiguës : marquages entretenus, signalisation cohérente, zones de livraison clairement séparées, emplacements de dépose bien identifiés et trottoirs dégagés facilitent la lecture de l'environnement.
À l'inverse, une chaussée dont les lignes se confondent, des panneaux masqués par du mobilier urbain ou des emplacements utilisés à contre-emploi peuvent dégrader la fiabilité des décisions. Le sujet dépasse le stationnement : les défauts d'infrastructure et conséquences montrent que la qualité de l'espace routier participe directement à la sécurité de l'autonomie.
La cohérence des équipements de recharge entre aussi dans cette équation. Une borne mal implantée, endommagée ou entourée d'obstacles peut provoquer des arrêts difficiles à prévoir et des manœuvres serrées. Les problèmes de bornes de recharge ne concernent donc pas seulement l'énergie : ils peuvent modifier l'organisation du stationnement et créer de nouveaux conflits d'usage.
Les limites de la cartographie et de la conduite prédictive
Les cartes haute définition peuvent indiquer la largeur d'une voie, les emplacements de stationnement ou la position habituelle d'un arrêt de bus. Elles sont utiles, mais elles ne remplacent pas l'observation en temps réel. Une carte ne sait pas qu'un camion est temporairement arrêté sur une piste cyclable, qu'une place est neutralisée ou qu'un véhicule est garé à cheval sur le trottoir.
La conduite autonome repose aussi sur la prédiction : le système estime où les autres usagers sont susceptibles d'aller. Cette estimation devient fragile lorsque les comportements sont atypiques. Un automobiliste peut quitter brusquement une place, un piéton peut contourner un véhicule par l'avant, un cycliste peut choisir de dépasser par la droite. La prudence consiste à ne pas traiter une prédiction comme une certitude.
Dans les situations les plus complexes, un véhicule bien conçu doit privilégier une action réversible : ralentir, s'arrêter, attendre une meilleure visibilité ou demander l'intervention d'un opérateur lorsque son domaine d'utilisation le prévoit. La capacité à accepter l'incertitude fait partie de la sécurité, au même titre que le freinage d'urgence.
Responsabilité : qui répond d'un incident lié au stationnement ?
Lorsqu'un incident implique un véhicule autonome et un défaut de stationnement, la responsabilité peut concerner plusieurs acteurs. Le conducteur ou propriétaire du véhicule mal garé peut avoir créé une obstruction. Le constructeur, l'exploitant du système automatisé ou l'opérateur à distance peuvent aussi être examinés si la réaction du véhicule paraît inadaptée.
La réponse dépend des circonstances précises : niveau d'automatisation réellement activé, obligations de surveillance du conducteur, état de la voirie, signalisation, enregistrements du véhicule et comportement des autres personnes impliquées. Les données de conduite sont donc centrales. Elles peuvent indiquer ce que les capteurs ont détecté, le moment où le freinage a été engagé et les limites rencontrées par le système.
Cette traçabilité doit rester encadrée. Elle peut aider à comprendre un accident, mais elle soulève aussi des questions de confidentialité : images de piétons, plaques d'immatriculation, parcours du véhicule et échanges éventuels avec une assistance distante. La sécurité routière ne justifie pas une collecte sans limite ; elle exige des données pertinentes, protégées et accessibles selon des règles claires.
Réduire le risque : gestes urbains et décisions embarquées
La prévention passe par des choix simples, partagés entre collectivités, gestionnaires de parkings, constructeurs et conducteurs. Une zone d'arrêt courte mais clairement matérialisée vaut mieux qu'une succession d'interdictions peu visibles. Une aire de livraison réellement disponible évite aussi que les utilitaires se reportent sur une voie de circulation.
- Maintenir les marquages au sol et rendre les règles de stationnement compréhensibles à l'approche.
- Éviter les implantations qui masquent les passages piétons, les carrefours et les pistes cyclables.
- Prévoir des zones de dépose distinctes lorsque les arrêts courts sont nombreux.
- Programmer les véhicules autonomes pour qu'ils ralentissent face aux zones masquées, même en l'absence de danger immédiatement détecté.
- Conserver des procédures d'arrêt sûr lorsque le contournement d'un obstacle ne peut pas être validé.
Pour les automobilistes, une règle demeure très concrète : ne pas stationner « juste une minute » dans un passage étroit, devant une traversée ou sur une piste cyclable. Ce type d'arrêt force les autres usagers à improviser. Une voiture autonome peut se montrer plus prudente qu'un humain, mais elle ne peut pas recréer l'espace, la visibilité et la prévisibilité qu'un stationnement correct aurait préservées.
Vers des véhicules capables de mieux gérer l'incertitude
Les progrès les plus utiles ne consistent pas uniquement à reconnaître davantage d'objets. Ils portent aussi sur la compréhension des scènes : identifier une zone de livraison active, interpréter les signaux d'un conducteur, détecter une portière entrouverte ou adapter l'allure à un obstacle qui masque un trottoir.
Les systèmes devront également apprendre à mieux communiquer leur intention. Un véhicule qui ralentit avant un obstacle doit le faire de manière lisible pour les automobilistes qui le suivent. Des signaux extérieurs, lorsqu'ils sont bien conçus, peuvent aider les piétons et les cyclistes à comprendre qu'il les a détectés, sans remplacer les règles habituelles de prudence.
Le test décisif reste celui de la rue ordinaire : une rue où les places manquent, où un utilitaire livre des colis, où une personne traverse entre deux voitures et où le marquage n'est pas parfait. C'est dans ces scènes imparfaites que se mesure la maturité réelle d'un système autonome : non pas à sa capacité à avancer coûte que coûte, mais à sa faculté de protéger les personnes quand la route devient difficile à interpréter.
👉 Lire aussi: V2X : comment la communication avancée transforme les voitures autonomes et Accident de Voiture Autonome


A propos de nous : Maxime Capteur

Curieux de nature, je scrute l’univers des voitures autonomes depuis leurs premiers prototypes. En tant que rédacteur et amateur de nouvelles technologies, j’aime explorer les aspects techniques autant que les questions éthiques. Sur ce site, je décortique les capteurs, logiciels et innovations qui façonnent l’automobile de demain. J’apprécie également recueillir les témoignages d’utilisateurs et d’experts pour enrichir chaque article. Ma mission : rendre l’autonomie automobile compréhensible et passionnante pour tous.