Éthique et sécurité des voitures autonomes : quels enjeux ?
- Sécurité, Risques et Éthique des Voitures Autonomes
- Les risques techniques les plus concrets
- Le dilemme éthique : protéger qui, et selon quelles règles ?
- Cybersécurité, mises à jour et protection des données
- Responsabilité après un accident
- Ce que les conducteurs et les acteurs publics peuvent exiger
- Faire de la prudence une capacité du véhicule
- Questions fréquentes
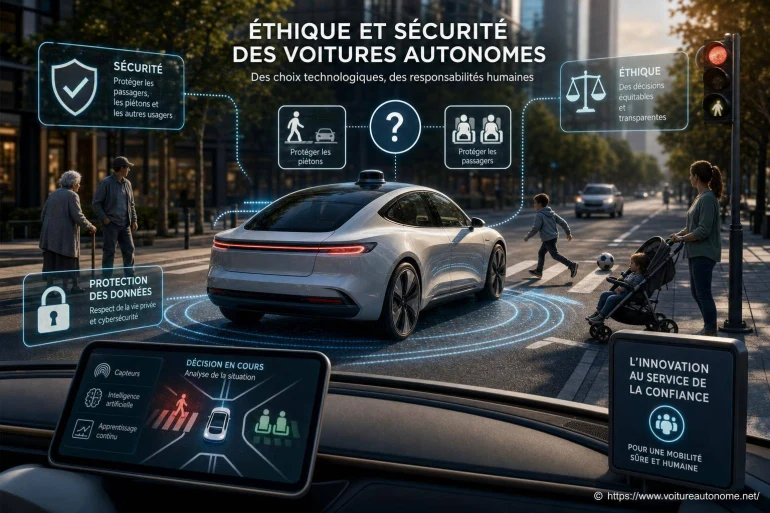
Les véhicules autonomes peuvent réduire certaines erreurs humaines, mais ils déplacent aussi la question de la sécurité vers les capteurs, les logiciels, les données et les décisions programmées. Leur déploiement exige donc des preuves solides de fiabilité, une responsabilité claire en cas d'accident et des règles éthiques compréhensibles par tous.
Éthique et sécurité des voitures autonomes ne se résument pas à choisir entre un conducteur humain et une machine. Il s'agit de déterminer dans quelles conditions un véhicule peut prendre le contrôle, comment il réagit face à un danger imprévu, qui répond d'une défaillance et quelles informations il collecte sur ses occupants.
Sécurité, Risques et Éthique des Voitures Autonomes
Une voiture autonome s'appuie sur des caméras, des radars, parfois des lidars, des cartes numériques et des algorithmes qui interprètent l'environnement. Elle ne « voit » pas comme un humain : elle classe des formes, estime des distances et calcule une trajectoire à partir de données qui peuvent être incomplètes ou ambiguës.
La sécurité dépend donc d'une chaîne entière. Un capteur sale, un marquage au sol effacé, une pluie intense, une zone de travaux ou un comportement inhabituel d'un piéton peuvent perturber le système. Le danger ne vient pas seulement d'une panne spectaculaire ; il peut aussi résulter d'une succession de petites erreurs qui, réunies, mènent à une mauvaise décision.
Les risques techniques les plus concrets
Les systèmes d'aide à la conduite et les fonctions d'autonomie partielle peuvent être très efficaces dans un cadre précis. Leur faiblesse apparaît lorsqu'ils rencontrent une situation qui ne ressemble pas suffisamment aux données utilisées lors de leur développement. Un camion arrêté, un objet léger sur la chaussée, un cycliste masqué par un véhicule stationné ou un agent de circulation faisant signe à la main demandent une interprétation fine.
Perception imparfaite
Les capteurs peuvent mal identifier un objet, perdre une cible dans l'éblouissement ou confondre des éléments du décor avec un obstacle.
Décision logicielle
Un calcul de trajectoire erroné, une règle mal hiérarchisée ou un cas non prévu peut conduire à une réponse inadaptée.
Interaction humaine
Un conducteur qui reprend trop tard le volant, ou qui surestime les capacités du véhicule, reste un facteur de risque majeur.
Les défauts de conception et conséquences montrent pourquoi chaque composant doit être pensé pour les usages réels, pas seulement pour des scénarios idéaux. Une interface peut, par exemple, donner une impression de maîtrise alors que le système attend encore une surveillance permanente. Cette ambiguïté est dangereuse, car elle encourage le relâchement.
Les risques liés aux erreurs de programmation méritent la même attention. Un logiciel embarqué comporte de nombreuses dépendances : mise à jour, fusion de données, freinage, direction, communication avec les calculateurs du véhicule. La redondance, les essais sur route, les simulations et la vérification indépendante réduisent le risque, sans faire disparaître toute possibilité d'erreur.
Une voiture autonome sûre n'est pas celle qui ne commet jamais d'erreur : c'est celle qui détecte ses limites, ralentit à temps et laisse une trace exploitable de ses décisions.
Le dilemme éthique : protéger qui, et selon quelles règles ?
Les dilemmes éthiques surgissent lorsque toutes les options comportent un risque. Un véhicule doit-il freiner brutalement, dévier sa trajectoire ou maintenir sa voie lorsqu'un accident paraît inévitable ? Dans la réalité, ces scènes sont rarement aussi nettes que les exemples théoriques. La priorité opérationnelle doit rester la prévention : vitesse adaptée, distance de sécurité, anticipation et arrêt lorsque l'incertitude devient trop forte.
Programmer une règle éthique ne revient pas à attribuer une valeur à chaque personne. Une approche responsable consiste à limiter les dommages prévisibles sans utiliser de critères discriminatoires comme l'âge supposé, le statut social ou l'apparence. Les règles doivent être publiques, contrôlables et compatibles avec le droit applicable.
Il faut aussi éviter une idée trompeuse : les décisions ne se prennent pas seulement au moment du choc. Elles sont déjà présentes dans le choix des capteurs, de la marge de freinage, de la vitesse autorisée par le système, des zones où il peut circuler et des conditions météo qu'il accepte. L'éthique commence donc dès la conception.
| Question | Réponse attendue d'un système responsable |
|---|---|
| Une situation est incertaine | Réduire l'allure, augmenter les marges de sécurité et, si nécessaire, demander une reprise ou s'arrêter. |
| Un danger est détecté tardivement | Choisir une manœuvre compatible avec les limites physiques du véhicule et éviter les actions imprévisibles. |
| Un accident survient | Conserver des données pertinentes, permettre l'enquête et clarifier les responsabilités. |
Cybersécurité, mises à jour et protection des données
Une voiture connectée échange parfois des données avec des applications, des serveurs ou des infrastructures routières. Cette connectivité peut améliorer les cartes, les diagnostics et certaines alertes, mais elle ouvre aussi une surface d'attaque. Un accès non autorisé à un système critique, la compromission d'un compte ou une mise à jour mal sécurisée peuvent avoir des conséquences directes sur la sûreté.
La cybersécurité repose sur plusieurs couches : séparation des fonctions critiques et non critiques, chiffrement des communications, authentification forte, surveillance des anomalies et procédures de correction rapides. Les mises à jour à distance doivent être testées, traçables et réversibles lorsqu'un problème est découvert.
La rapidité de réponse dépend aussi de l'infrastructure numérique. Un délai serveur trop élevé peut retarder un service connecté, une vérification ou le chargement d'informations non critiques ; la logique de conduite essentielle doit donc rester capable de fonctionner localement. Cette distinction rappelle pourquoi la latence serveur et le TTFB comptent dans tout service numérique : la performance perçue et la disponibilité influencent la confiance, mais ne doivent jamais devenir un point unique de défaillance pour la sécurité routière.
Responsabilité après un accident
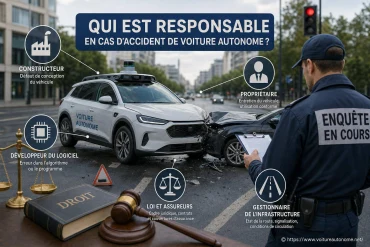
Quand une collision implique une fonction automatisée, déterminer la responsabilité peut être complexe. Le conducteur a-t-il respecté les conditions d'utilisation ? Le constructeur a-t-il correctement conçu le système ? Une mise à jour a-t-elle modifié son comportement ? Un sous-traitant a-t-il fourni un capteur ou un logiciel défaillant ? Les réponses dépendent des faits, du niveau d'automatisation et des règles applicables.
Les enregistrements d'événements sont essentiels. Ils peuvent indiquer si le système était activé, quels objets il avait détectés, si le conducteur avait reçu une alerte, quelles commandes ont été appliquées et à quel moment. Cette traçabilité protège les victimes, facilite l'analyse technique et évite que le débat se limite à des impressions contradictoires.
La transparence ne signifie pas divulguer tout le code source. Elle implique plutôt de fournir des éléments vérifiables sur le fonctionnement, les limites connues, les alertes affichées et les données utiles à une enquête indépendante.
Ce que les conducteurs et les acteurs publics peuvent exiger
Avant de faire confiance à une fonction automatisée, il faut connaître son domaine d'utilisation : types de route, météo, vitesse, visibilité, présence d'un conducteur attentif ou non. Une communication claire évite de confondre assistance et autonomie complète. Les noms commerciaux ne doivent jamais remplacer une explication précise des capacités réelles.
- Des limites d'usage affichées sans ambiguïté avant et pendant le trajet.
- Un mode dégradé sûr lorsque les capteurs ou les cartes deviennent incertains.
- Une procédure simple de reprise en main et des alertes réellement perceptibles.
- Des mécanismes de signalement pour les incidents et comportements anormaux.
- Des audits, des essais indépendants et un suivi des correctifs publiés.
Les collectivités ont aussi un rôle concret : entretenir les marquages, organiser les zones de travaux, standardiser autant que possible la signalisation et encadrer les expérimentations. Une route lisible aide tous les usagers, pas seulement les véhicules équipés de capteurs avancés.
Faire de la prudence une capacité du véhicule
La meilleure réponse à l'incertitude n'est pas de simuler une certitude artificielle. Un système bien conçu doit savoir dire, par son comportement, qu'il ne comprend pas suffisamment une situation : ralentir, conserver de l'espace, éviter une manœuvre brusque et choisir un arrêt sûr si cela devient nécessaire.
Cette prudence doit être visible pour les autres usagers. Un véhicule qui freine sans raison apparente ou hésite au milieu d'un carrefour peut créer un nouveau danger. Les comportements doivent donc être à la fois conservateurs, cohérents et prévisibles. C'est dans ce détail très concret - la capacité à renoncer à une action risquée - que la confiance peut se construire durablement.
Questions fréquentes
Les voitures autonomes sont-elles plus sûres que les conducteurs humains ?
Leur sécurité dépend du niveau d'automatisation, des conditions de circulation et des limites du système. Elles peuvent réduire certains risques liés à la distraction ou à la fatigue, mais elles restent vulnérables aux situations imprévues, aux défaillances techniques et à une mauvaise utilisation par le conducteur.
Qui est responsable si une voiture autonome provoque un accident ?
La responsabilité dépend des circonstances : rôle du conducteur, état d'activation du système, défaut éventuel du véhicule, entretien et mises à jour. Les données enregistrées avant et pendant l'accident sont souvent déterminantes pour établir les faits.
Comment une voiture autonome doit-elle réagir face à un dilemme éthique ?
Elle doit d'abord chercher à éviter la situation dangereuse en adaptant sa vitesse et sa trajectoire. Si un accident devient inévitable, ses règles doivent viser à réduire les dommages sans discriminer les personnes, tout en restant conformes aux contraintes physiques et au droit.
👉 Lire aussi: Collecte automatisée sans voie dédiée pour voitures autonomes : comment ça fonctionne et Comprendre le fonctionnement d'une voiture autonome : comment ça marche ?


A propos de nous : Maxime Capteur

Curieux de nature, je scrute l’univers des voitures autonomes depuis leurs premiers prototypes. En tant que rédacteur et amateur de nouvelles technologies, j’aime explorer les aspects techniques autant que les questions éthiques. Sur ce site, je décortique les capteurs, logiciels et innovations qui façonnent l’automobile de demain. J’apprécie également recueillir les témoignages d’utilisateurs et d’experts pour enrichir chaque article. Ma mission : rendre l’autonomie automobile compréhensible et passionnante pour tous.